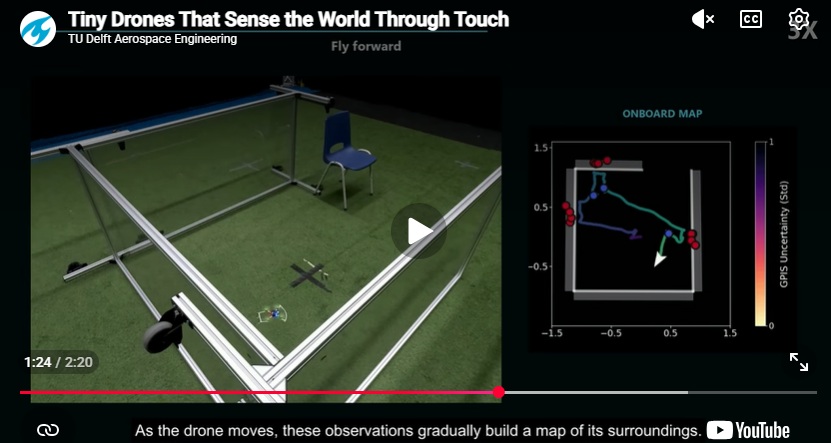
Navigeren door complexe omgevingen is een fundamentele vaardigheid voor autonome robots. Voor drones van minder dan 100 gram is dat echter een uitdaging, omdat hun mogelijkheden voor sensoren, rekenkracht en energie beperkt zijn. Veelgebruikte sensoren zoals camera’s en LiDAR zijn zwaar en werken vaak minder goed in omgevingen met slecht zicht, zoals met rook gevulde gebouwen of grotten. Daarom ontwikkelde dr. Salua Hamaza met haar team een lichtgewicht systeem waarmee drones kunnen navigeren op basis van aanraking in plaats van zicht.
Aan de voorkant van de drone zijn twee kunstmatige snorharen bevestigd, geïnspireerd op de snorharen van knaagdieren. Deze geven voortdurend informatie over de omgeving die ze raken. Eerdere systemen die werkten op basis van aanraking waren vaak afhankelijk van grotere drones met robotarmen of stootranden, maar met deze aanpak wordt het mogelijk om met een zeer kleine vliegende robot in real time de omgeving te verkennen door middel van aanraking.
Elke snorhaar bevat drie miniatuurdruksensoren, die er voor zorgen dat de drone aanraking kan herkenning in drie dimensies. Wanneer een snorhaar buigt na contact met een oppervlak, kan de drone bepalen waar en hoe diep dat contact plaatsvindt. Daardoor krijgt de drone gedetailleerde informatie over objecten in de directe omgeving. Dit maakt het mogelijk om obstakels te ontwijken, oppervlakten te volgen en kaarten van de omgeving te maken.
Lees het hele bericht op de site van de TU Delft, en bekijk het filmpje.